
© 2026 NCUT E.E Ultrasound Laboratory All Rights Reserved. Designed By DeviseTop
瀏覽人次 : 14307
瀏覽人次 : 14307
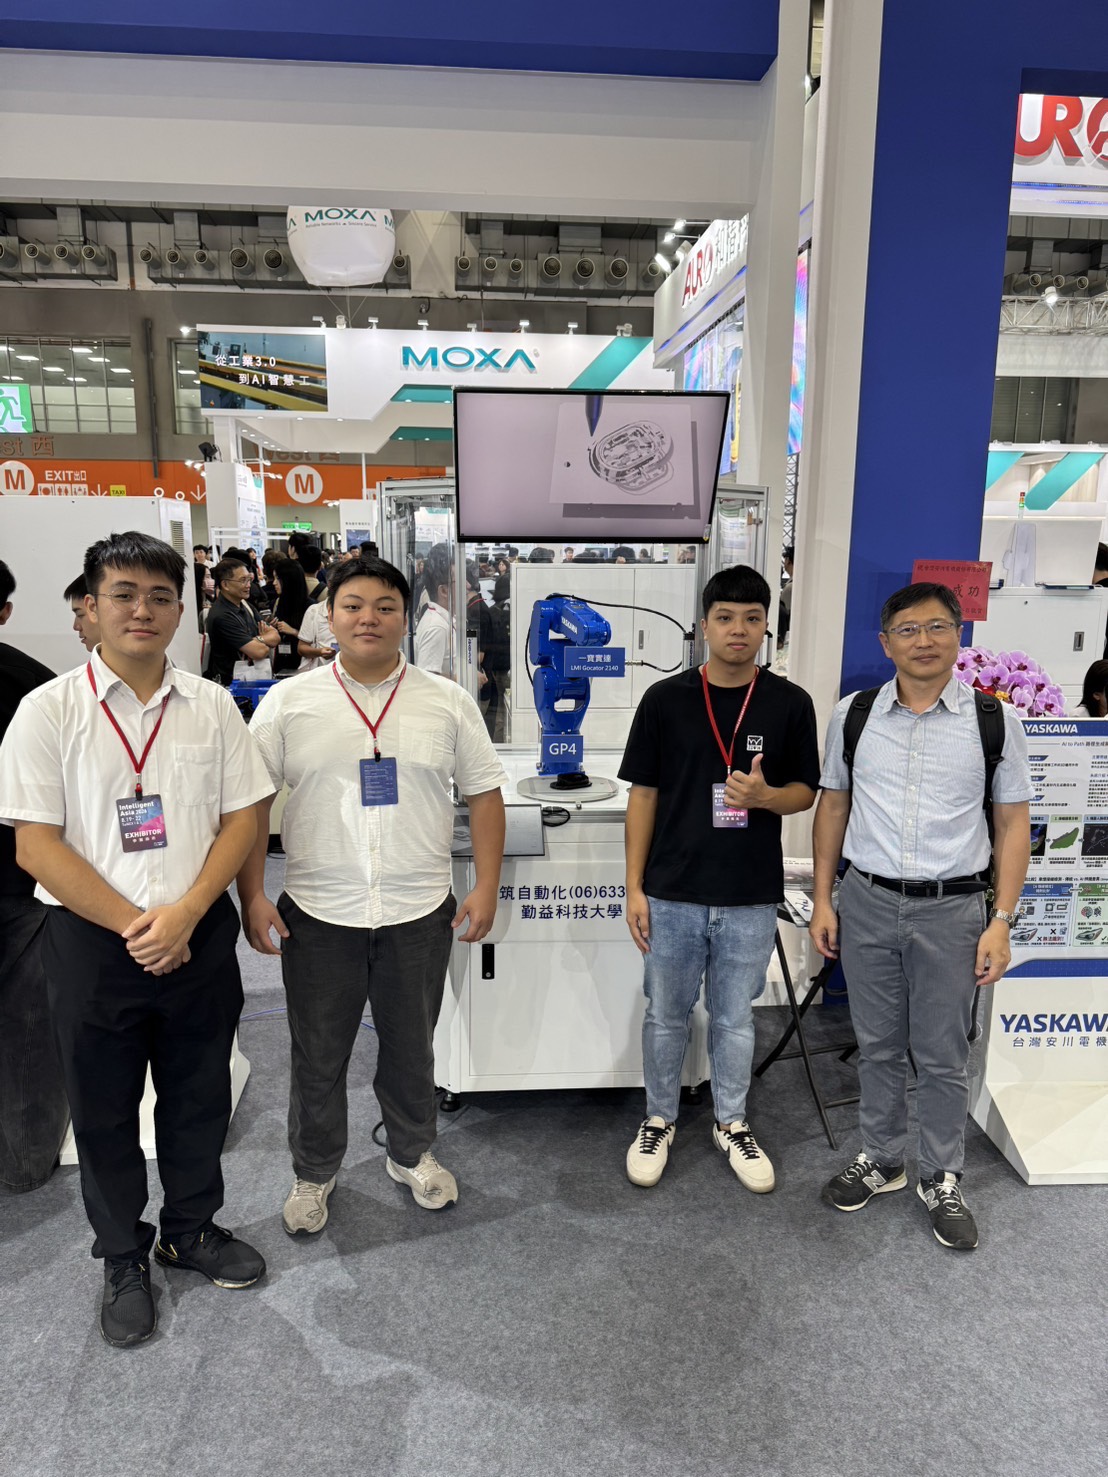
【參展人員】洪菘崴、衛一申、吳翊嘉
【合作與展出單位】盛筑自動化機械有限公司、台灣安川電機股份有限公司、工業技術研究院、國立勤益科技大學
【展出核心項目】AI 路徑自動生成塗膠系統(結合Yaskawa GP4 機械手臂、LMI Gocator 2140 3D 感測器與SmartGroove 軟體系統)
一、 展出背景與傳統塗膠製程瓶頸
在車燈與工業零組件點膠與塗膠自動化領域,傳統產業長期高度依賴工程師進行「人工示教(Manual Teaching)」與撰寫固定的機器人軌跡程式。面對高雜訊、非結構化環境及複雜的3D工件邊界,傳統經驗導向的作法面臨以下三大關鍵瓶頸:
示教過程冗長耗時: 每一個新產品或微幅改款工件,皆需要工程師逐點重新教導與微調機器人軌跡,導致產品換線時的停機時間極長、換線與新產品導入(NPI)成本居高不下。
塗膠品質受人為影響且難以一致: 複雜幾何曲面(如車燈溝槽)的人工示教姿態法向量難以維持精準一致,不同人員的操作品質差異顯著,極易產生溢膠、斷膠或膠線偏移等品質缺陷。
對環境與工件變動的容忍度極低: 傳統系統缺乏即時感知與自我修正機制,工件存在夾持定位誤差、治具微小偏移、熱變形或光線反射變化時,固定的塗膠路徑即會失準,造成高不良率。
二、 AI Scan-to-Path 系統四大核心技術架構
本計畫展出之「AI Scan-to-Path 自動化塗膠系統」打破傳統經驗導向,改採數據驅動模式。系統建立完整的「感知、理解、規劃、執行」閉環,實現免示教的智慧化生產:
1.感知(Perception/眼):3D 雷射點雲掃描— 驅動LMI Gocator 2140 進行全視角3D 幾何資訊擷取與點雲重建,獲取工件表面之2D/3D 高精度影像資訊,有效克服車燈表面高反光與複雜背景干擾。
2.理解(Comprehension/腦):AI 語意分割— 採用深度學習(Deep Learning)進行像素級(Pixel-wise Classification)分類。相較於傳統物件偵測框(Bounding Box)無法處理不規則形狀,語意分割能精確切割邊界、標記溝槽區域與工作表面,完整保留車燈縫隙的細長幾何輪廓。
3.規劃(Planning/轉化):輪廓提取與最適姿態演算— 將AI 分割產生的Mask 轉化為幾何線條,擷取邊界輪廓(Contour)與中心線(Skeleton),並進行線條平滑化與等距取樣。系統依據表面法向量自動計算3D 最適姿態策略(相對垂直與噴嘴角度/距離)及時間參數化(精算速度與加速度),確保平滑連續且防碰撞。
4.執行(Execution/手):座標轉換與手臂連動— 透過嚴密的相機標定與手眼標定(Hand-Eye Calibration),完成3D 視覺至機械手臂(Yaskawa GP4)座標系的精準轉換。路徑自動下發至手臂平滑執行連續點膠運動,吸收到治具的微小偏移,完成全自動閉環。


 傳真:(04)2391-7331
 地址:411030 台中市太平區中山路二段57號
 辦公室位置:工程館1樓E118室
 電話:
 信箱: